主题
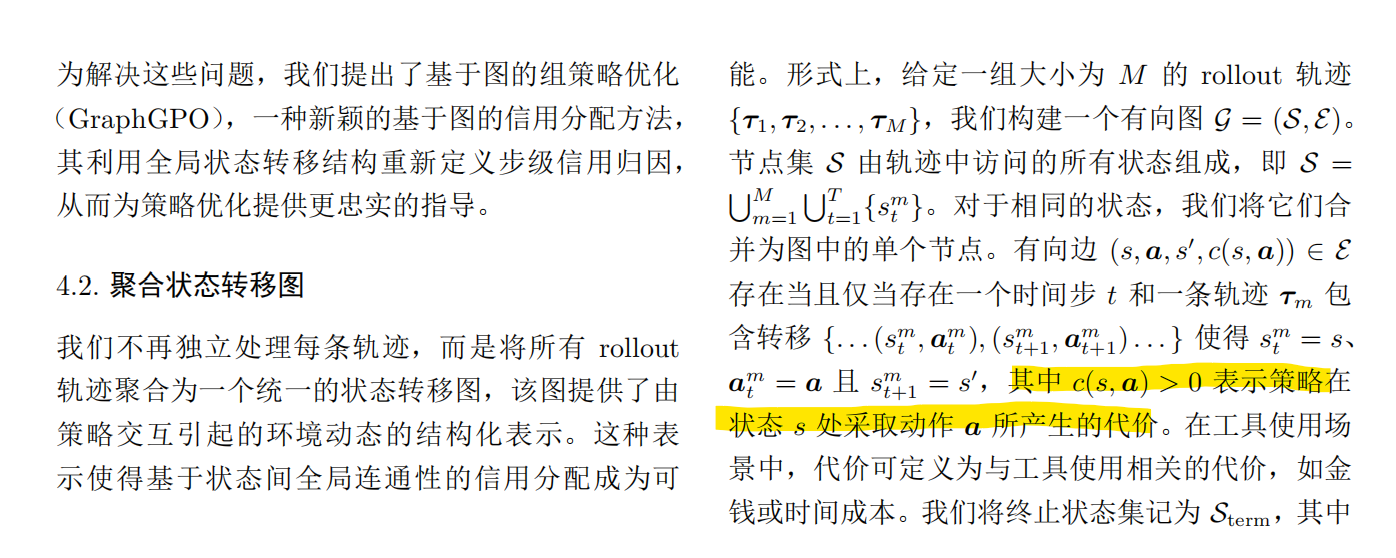
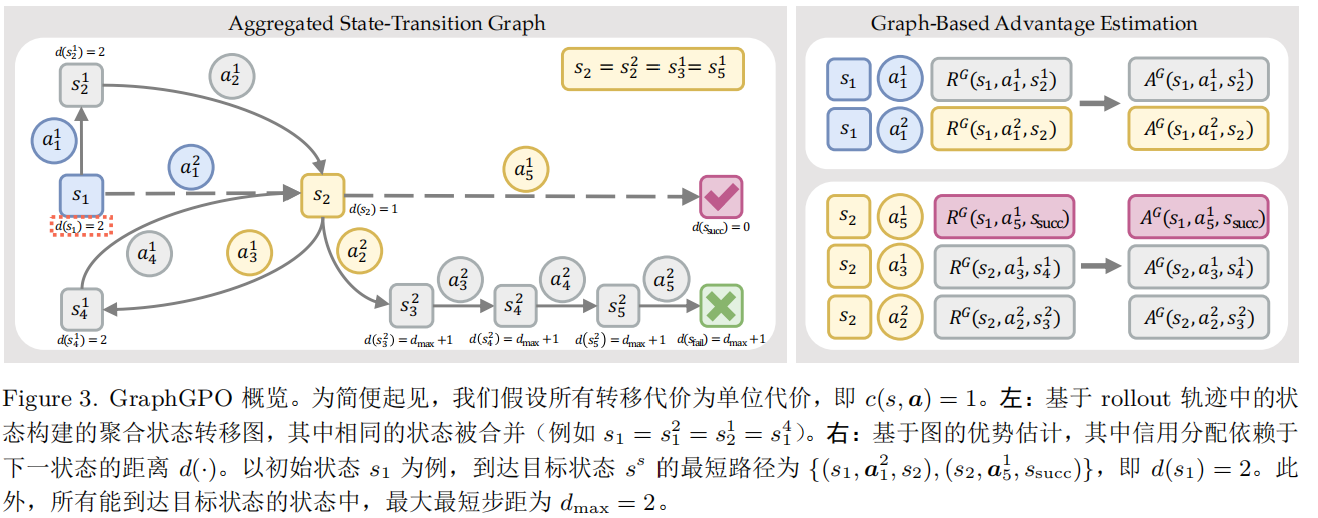
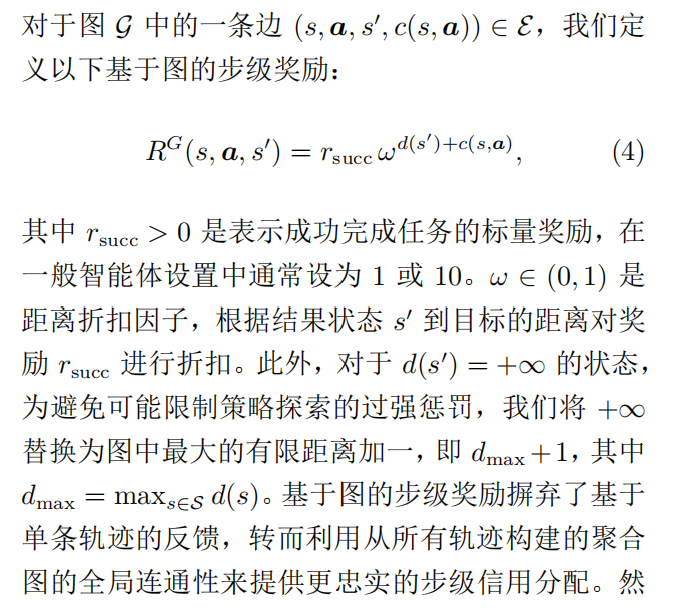
将rollout轨迹聚合为状态转移图,动作为边。依据转移对缩短到任务目标的距离来分配信用。
这里阐述了一个问题,即失败的trace中也会有相当比例的有用动作,相对的,成功的trace中也会有相当数量的无用或不合适的动作。因此仅根据结果来分配信用是有极大的偏差的。
如上
终止状态集包括成功状态以及超出最大长度的状态(即失败)
然后对每个状态的连接边计算组优势。
prop: 优势对距离成本和是单调的。
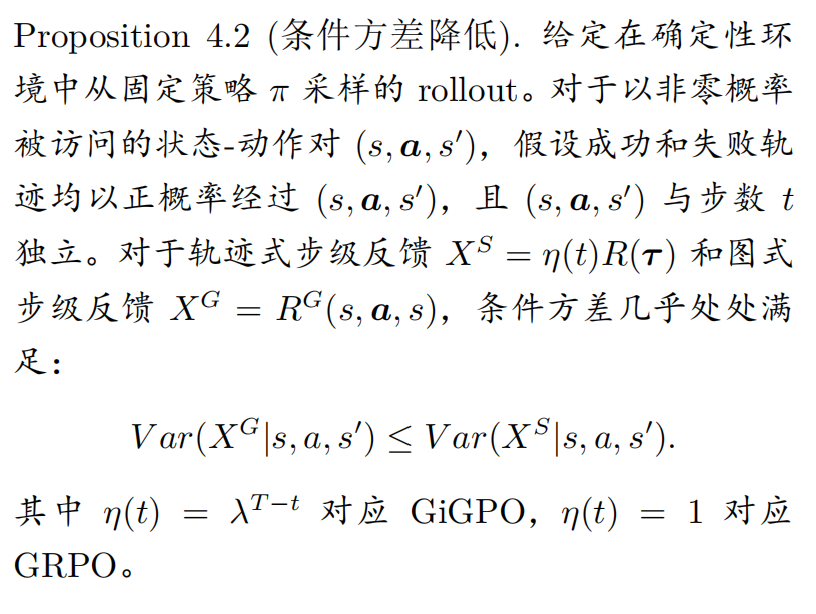
给出了一个条件方差降低的好处。